三角函数

几何定义

直角三角形定义

有一直角三角形如下
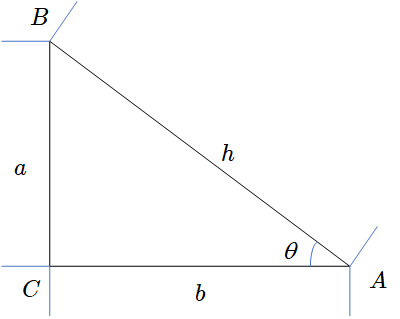
直角三角形示意图

则三角函数定义如下

正弦 余弦 正切 余切 正割 余割
sin⁡θ=ah\sin\theta=\frac{a}{h} cos⁡θ=bh\cos\theta=\frac{b}{h} tan⁡θ=ab\tan\theta=\frac{a}{b} cot⁡θ=ba\cot\theta=\frac{b}{a} sec⁡θ=hb\sec\theta=\frac{h}{b} csc⁡θ=ha\csc\theta=\frac{h}{a}

由于是直角三角形,因此此定义只能定义 θ∈(0,π2)\theta\in(0,\frac{\pi}{2}) 范围内

单位圆定义

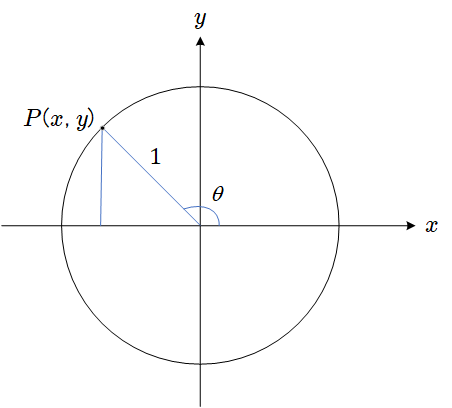
有一单位圆 x2+y2=1x^2+y^2=1 如下
单位圆示意图
P(x,y)P(x,y) 为单位圆上一点

则三角函数定义如下

正弦 余弦 正切 余切 正割 余割
sin⁡θ=y1=y\sin\theta=\frac{y}{1}=y cos⁡θ=x1=x\cos\theta=\frac{x}{1}=x tan⁡θ=yx\tan\theta=\frac{y}{x} cot⁡θ=xy\cot\theta=\frac{x}{y} sec⁡θ=1x\sec\theta=\frac{1}{x} csc⁡θ=1y\csc\theta=\frac{1}{y}

此时 θ∈(−∞,+∞)\theta\in(-\infty,+\infty)

  • θ>0\theta>0 时按逆时针旋转
  • θ<0\theta<0 时按顺时针旋转

函数图像

正弦函数

y=sin⁡xy=\sin x

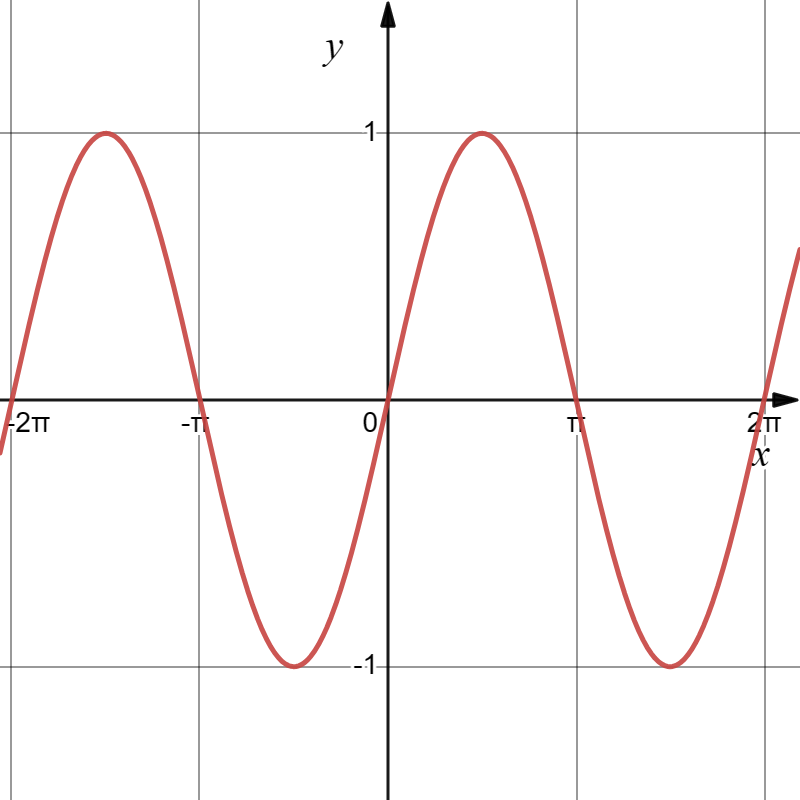
正弦函数图像
由图知正弦函数

  • 最小正周期为 2π2\pi
  • 对称轴为 x=π2+kπ, k∈Zx=\frac{\pi}{2}+k\pi,\ k\in\mathbb{Z}
  • 对称中心为 (kπ,0), k∈Z(k\pi,0),\ k\in\mathbb{Z}
  • 在一二象限取值为正,三四象限取值为负

余弦函数

y=cos⁡xy=\cos x

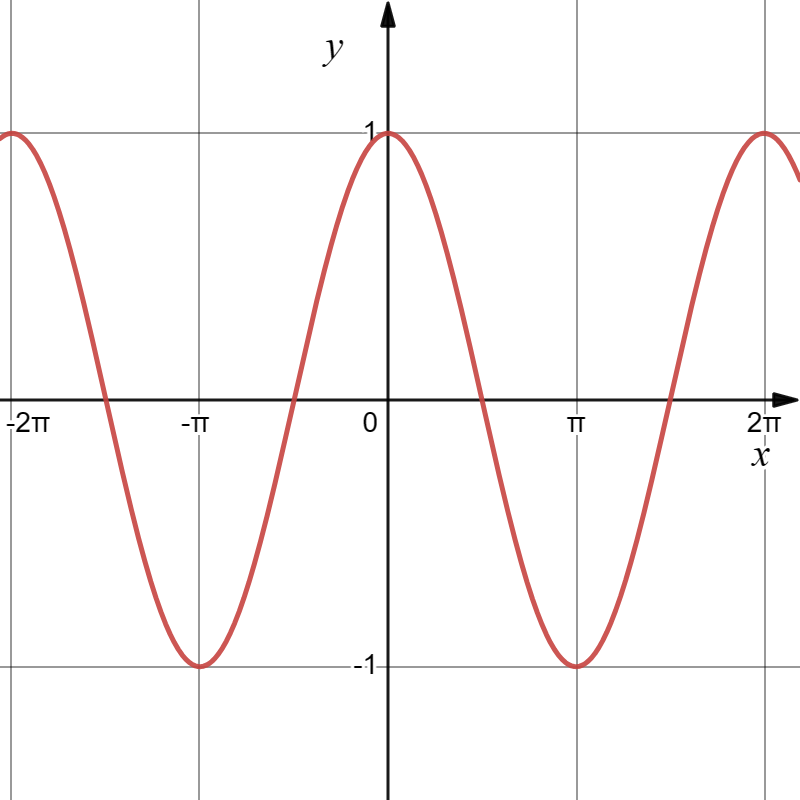
余弦函数图像
由图知余弦函数

  • 最小正周期为 2π2\pi
  • 对称轴为 x=kπ, k∈Zx=k\pi,\ k\in\mathbb{Z}
  • 对称中心为 (π2+kπ,0), k∈Z(\frac{\pi}{2}+k\pi,0),\ k\in\mathbb{Z}
  • 在一四象限取值为正,二三象限取值为负

正切函数

y=tan⁡xy=\tan x

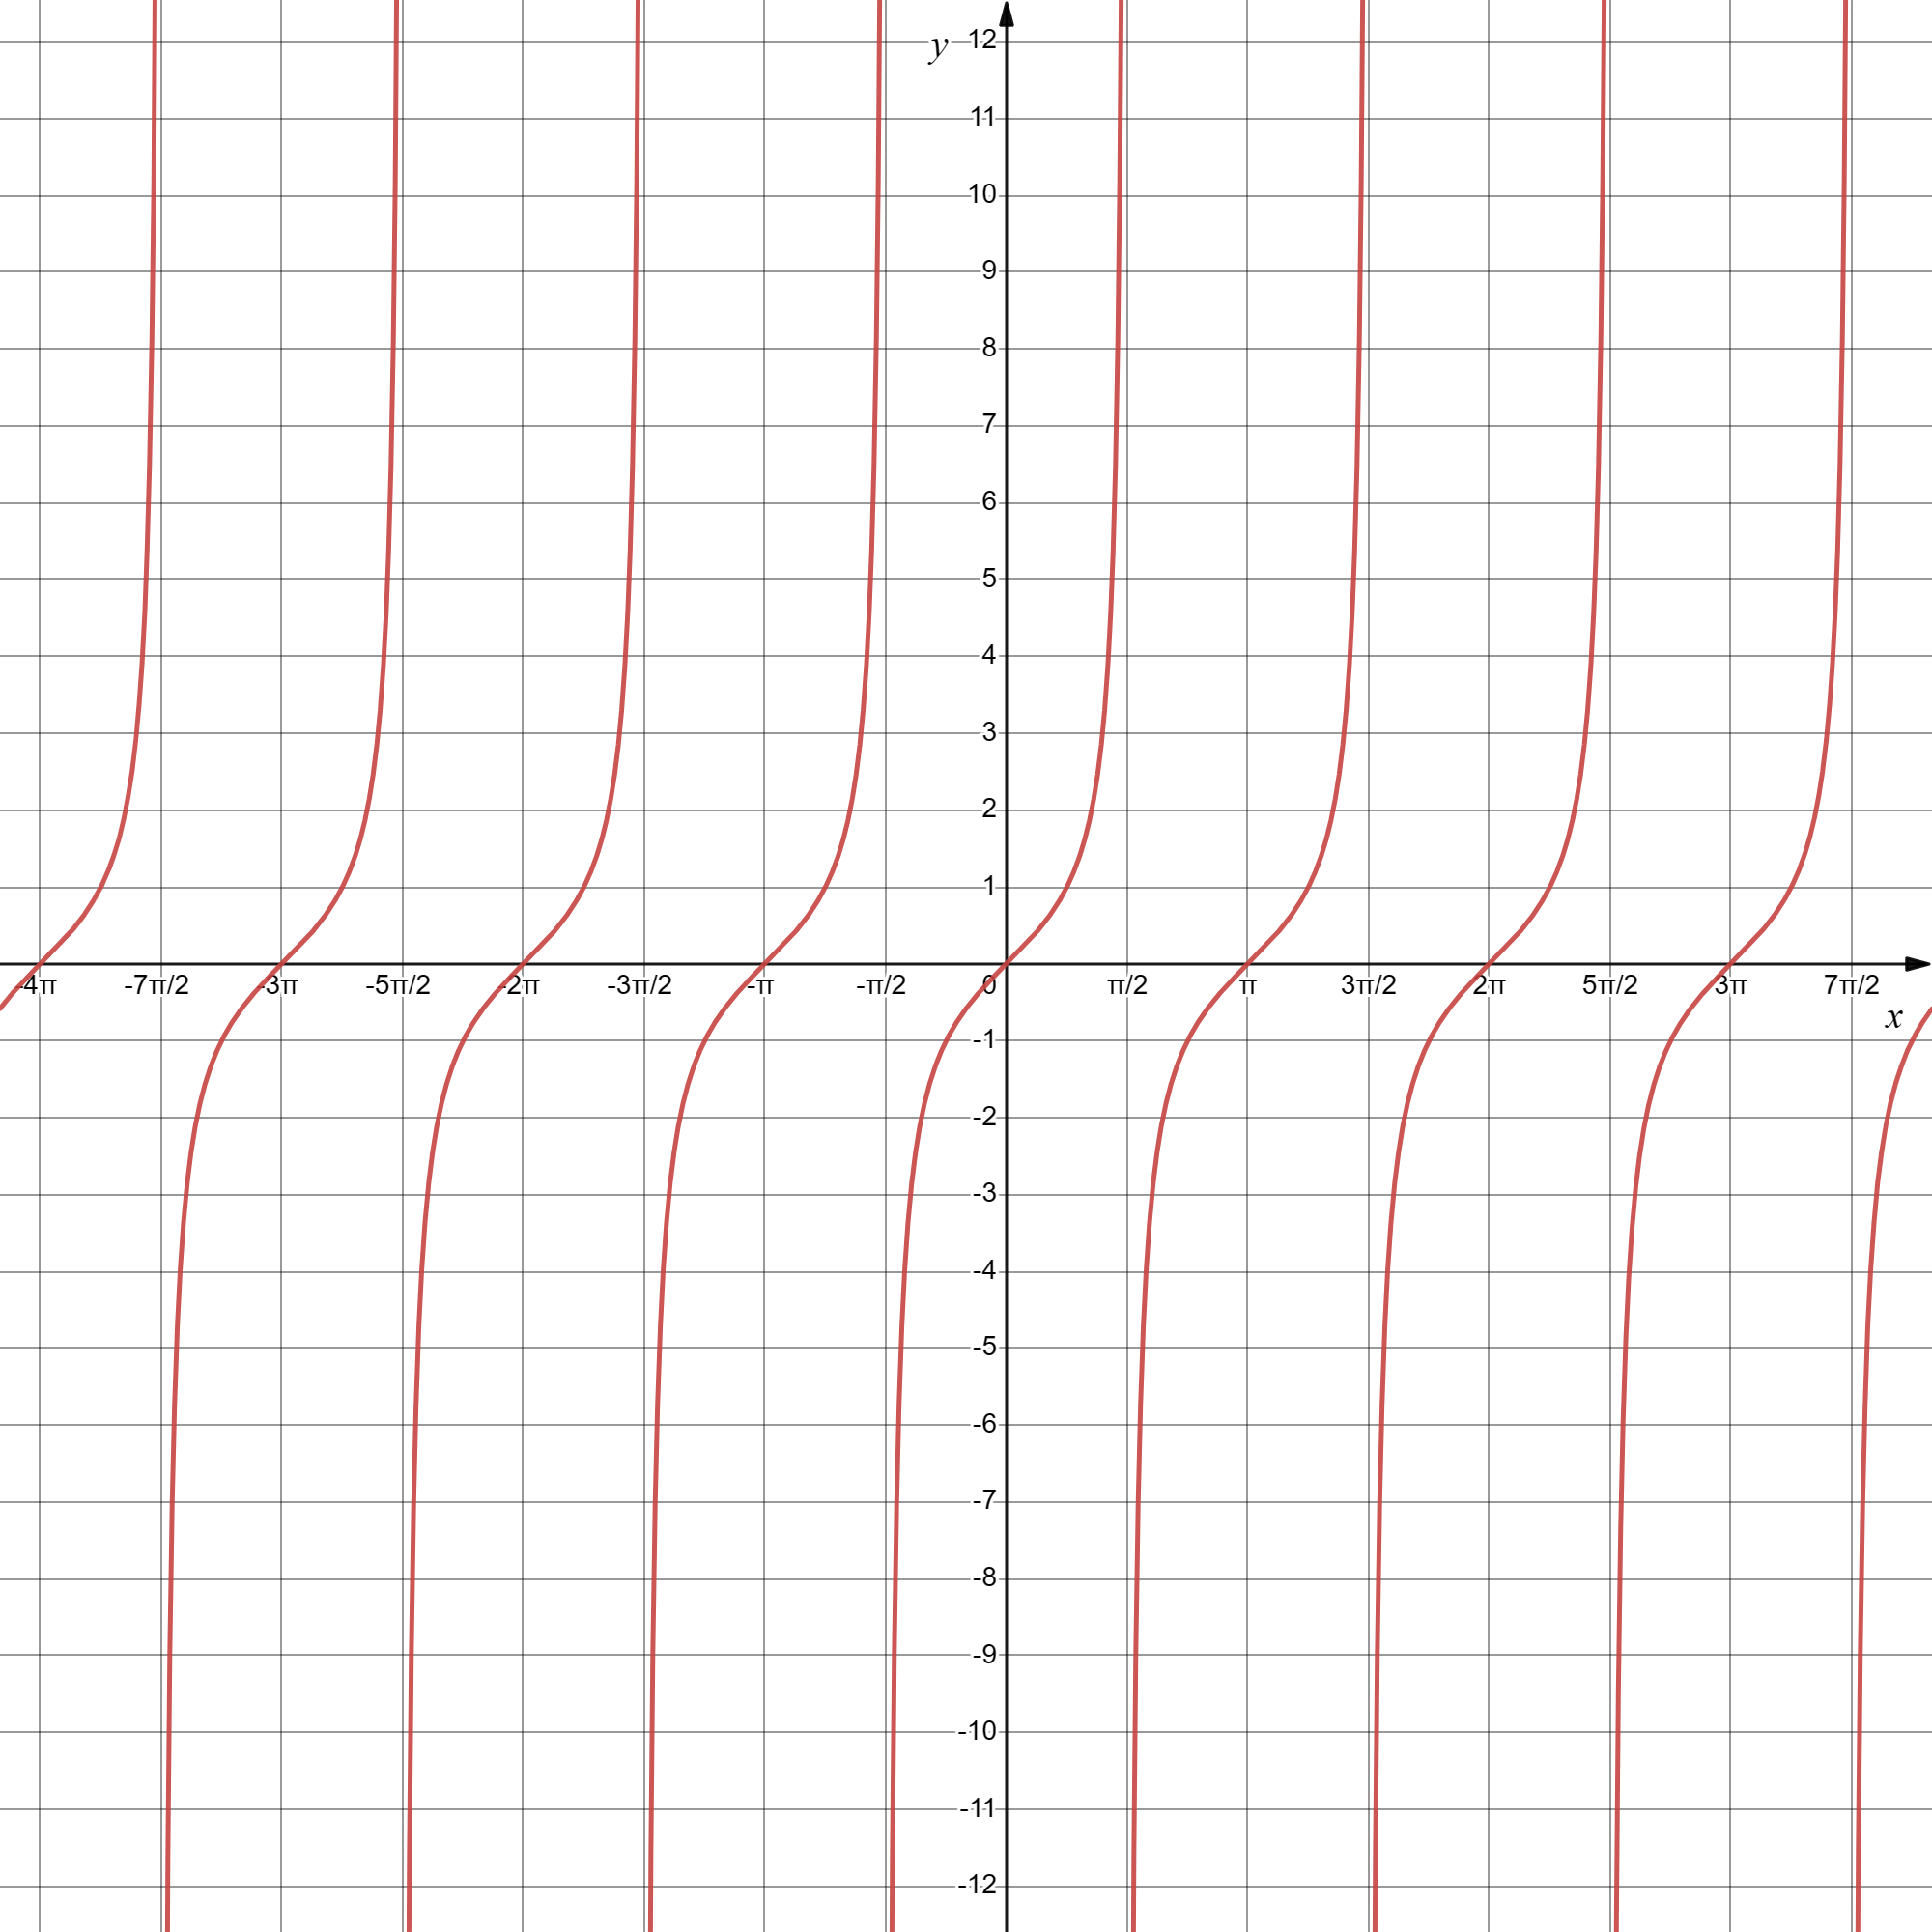
正切函数图像
由图知正切函数

  • 最小正周期为 π\pi
  • 对称中心为 (kπ,0), k∈Z(k\pi,0),\ k\in\mathbb{Z}
  • 在一三象限取值为正、二四象限取值为负

余切函数

y=cot⁡xy=\cot x

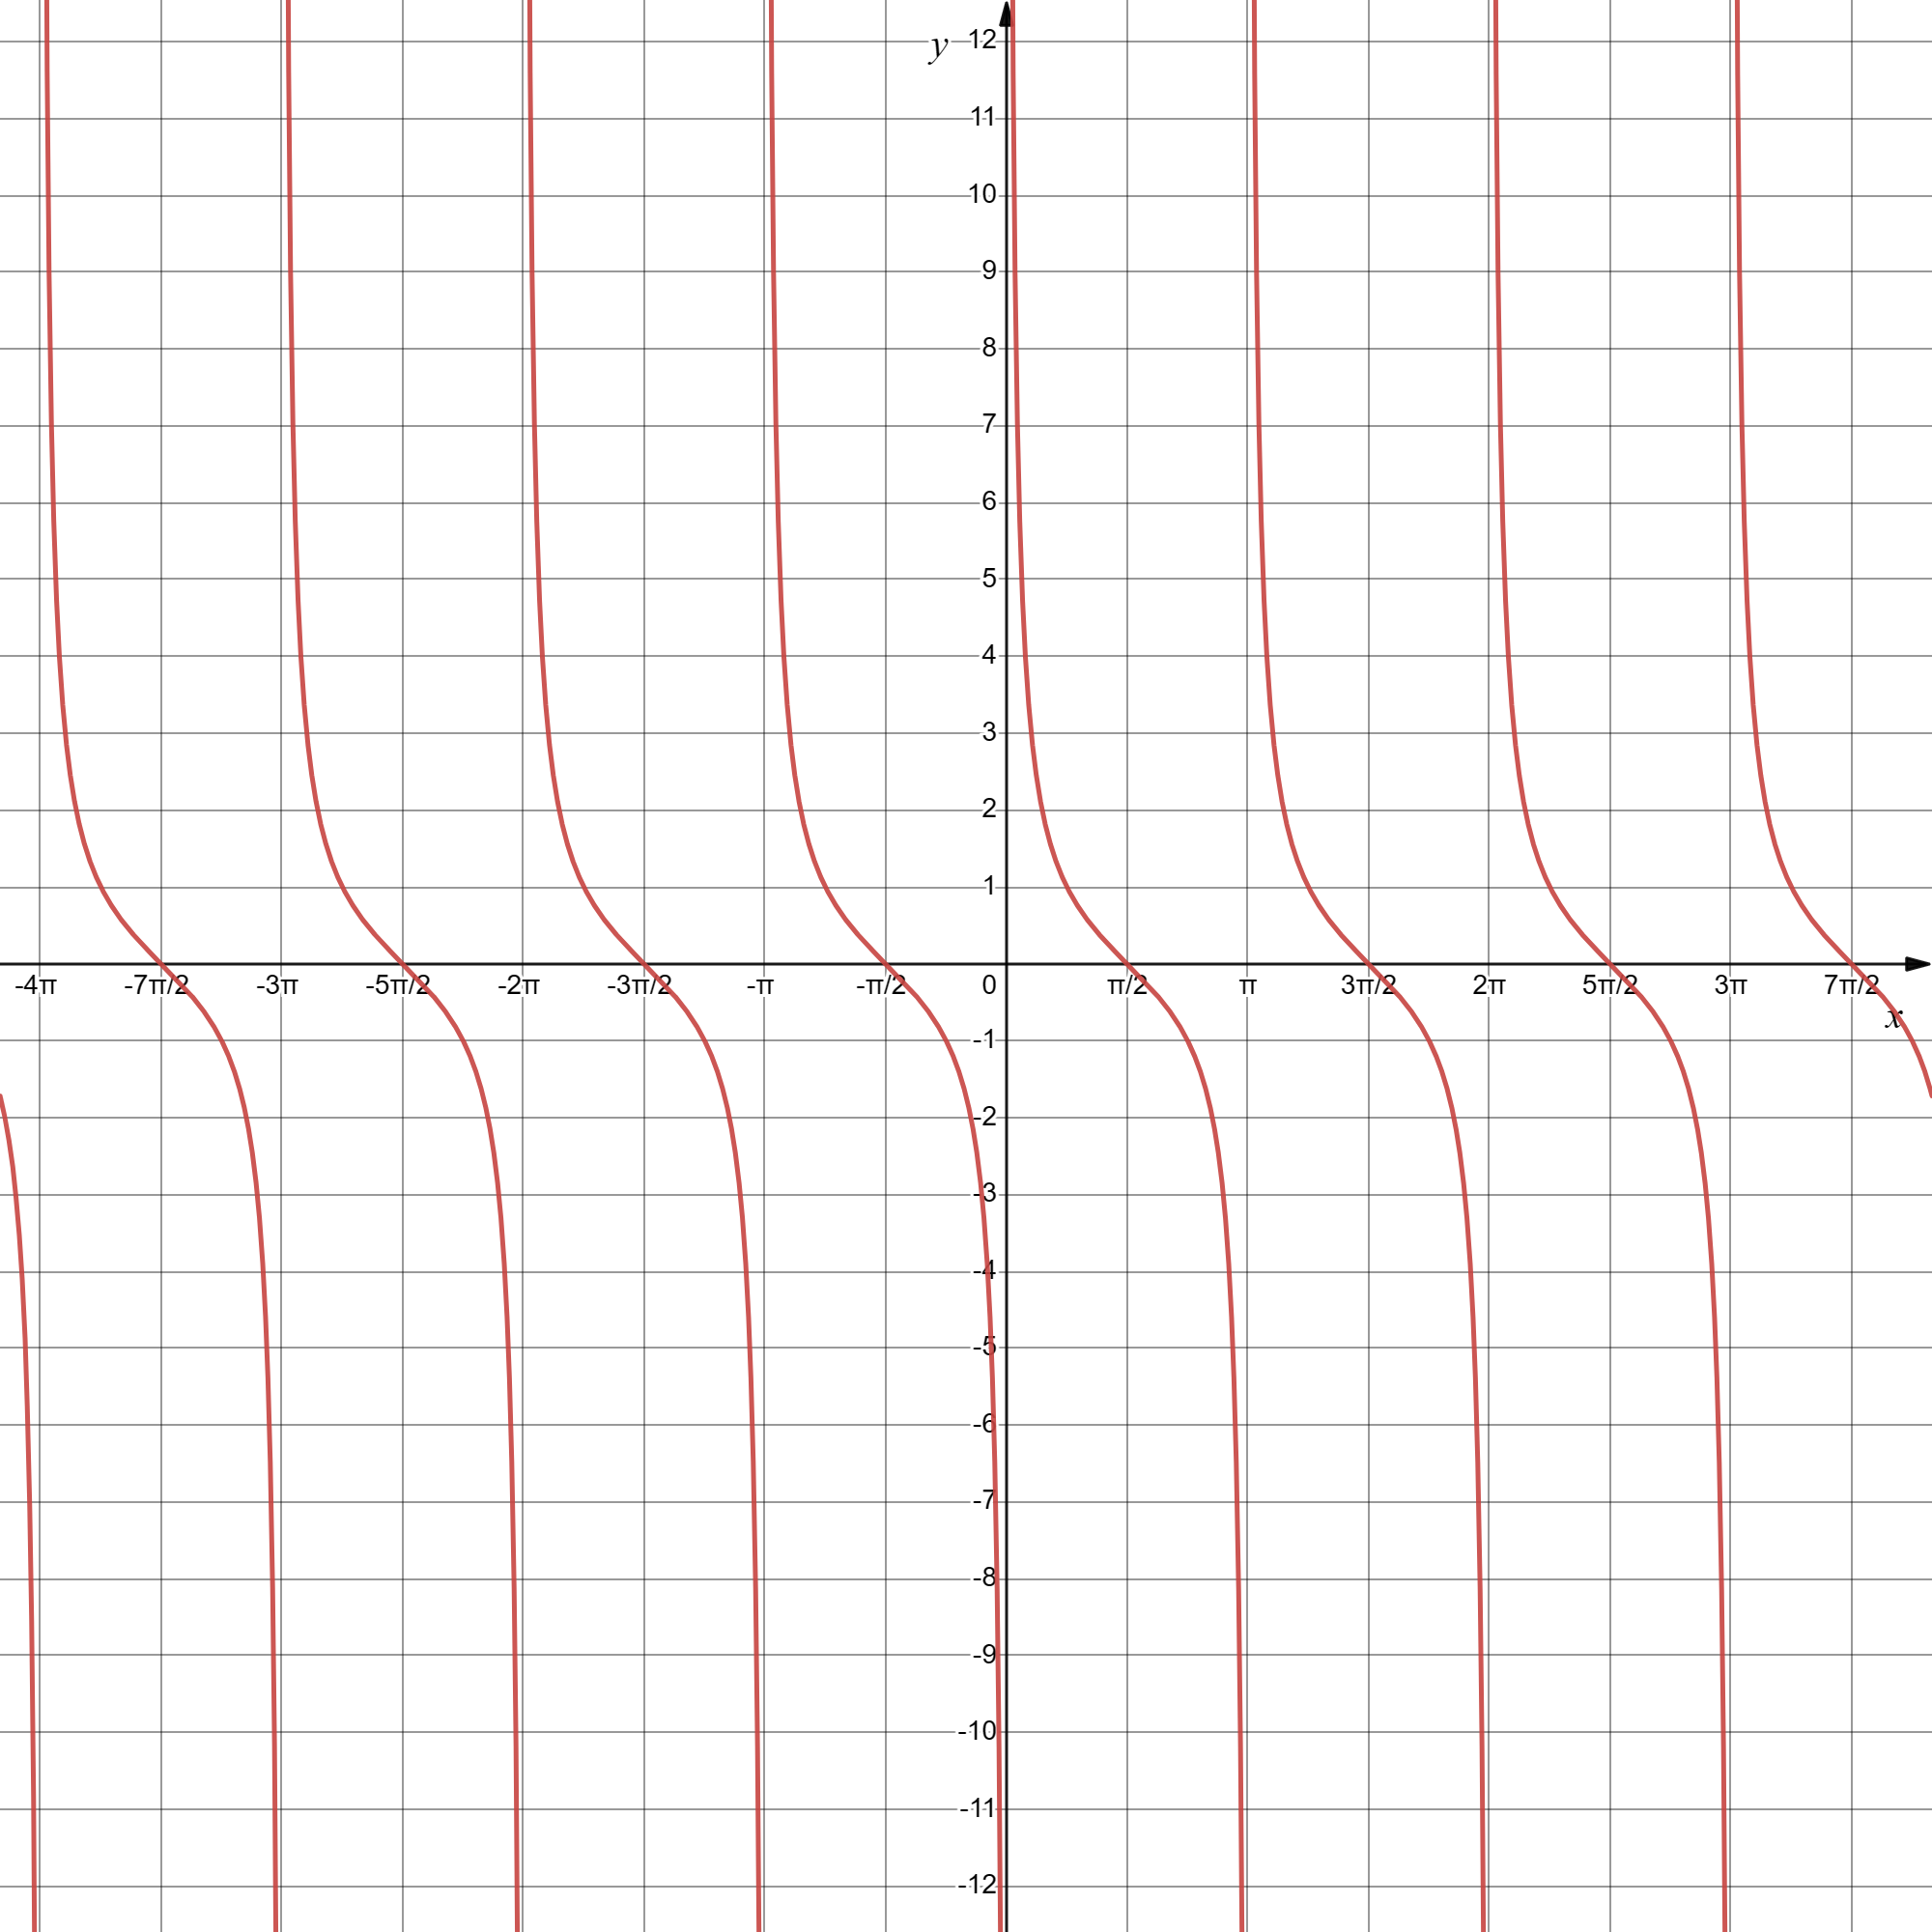
余切函数图像
由图知余切函数

  • 最小正周期为 π\pi
  • 对称中心为 (π2+kπ,0), k∈Z(\frac{\pi}{2}+k\pi,0),\ k\in\mathbb{Z}
  • 在一三象限取值为正、二四象限取值为负

正割函数

y=sec⁡xy=\sec x

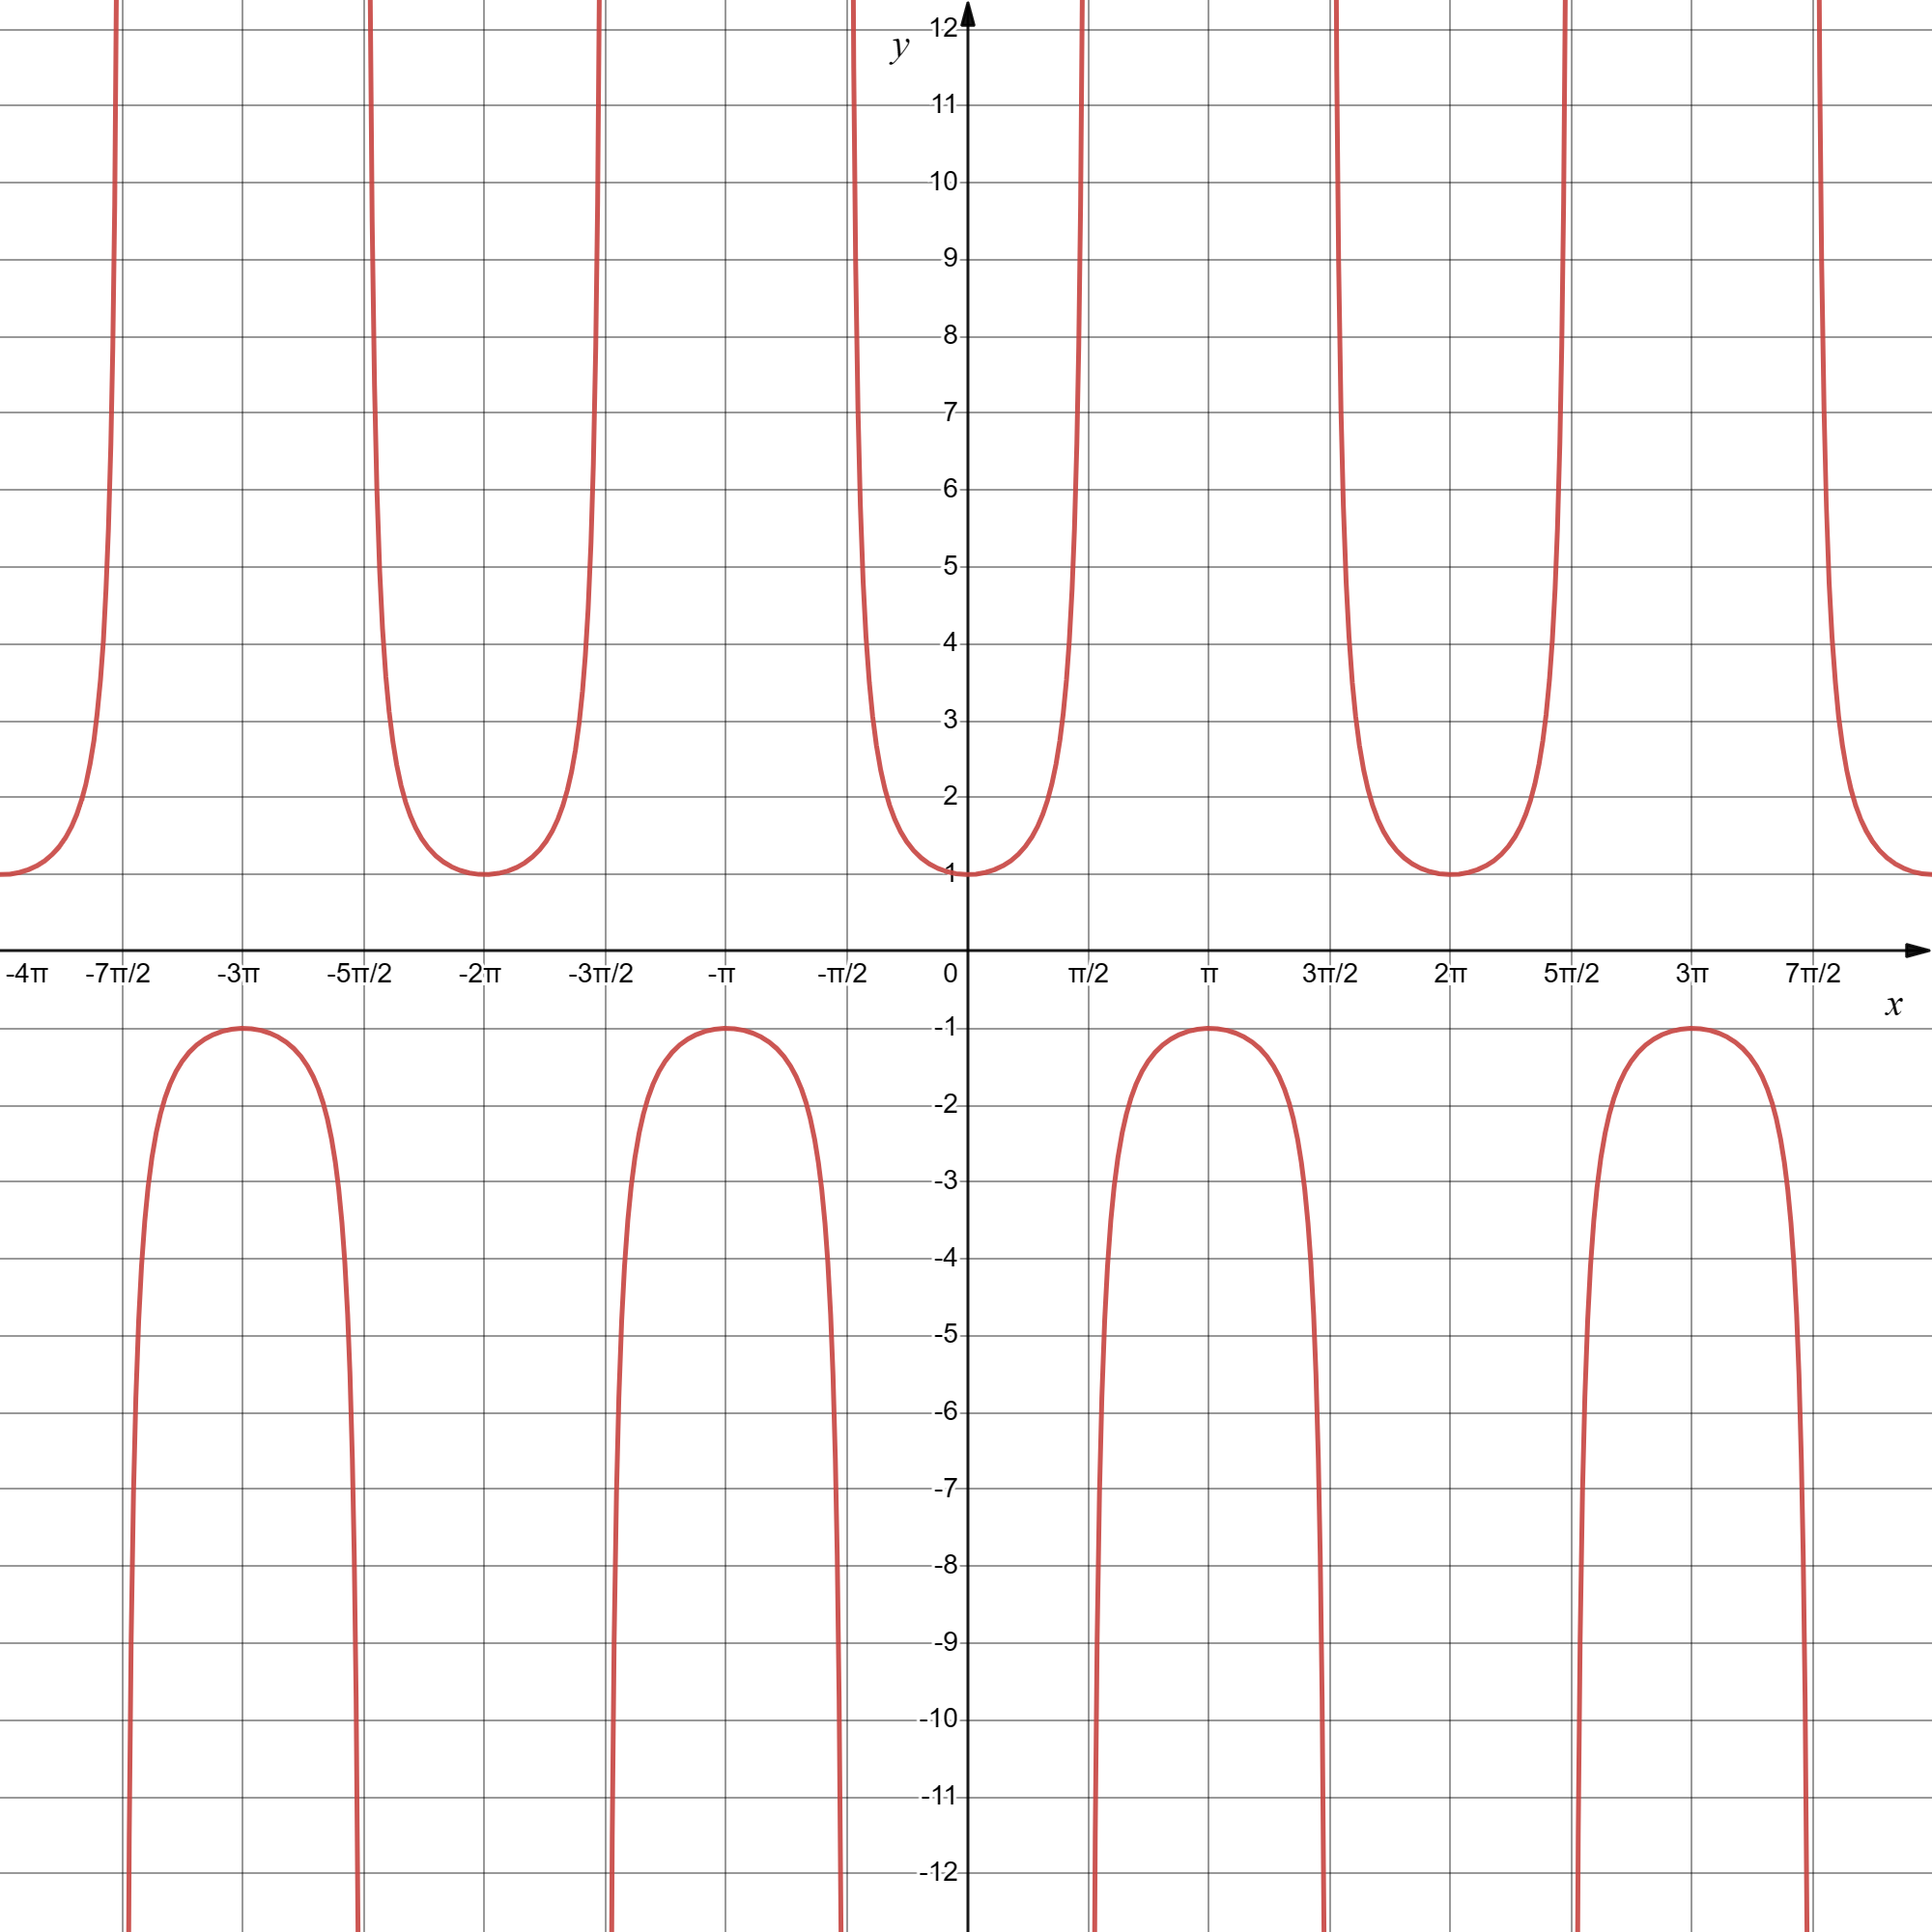
正割函数图像
由图知正割函数

  • 最小正周期为 2π2\pi
  • 对称轴为 x=kπ, k∈Zx=k\pi,\ k\in\mathbb{Z}
  • 对称中心为 (π2+kπ,0), k∈Z(\frac{\pi}{2}+k\pi,0),\ k\in\mathbb{Z}
  • 在一四象限取值为正、二三象限取值为负

余割函数

y=csc⁡xy=\csc x

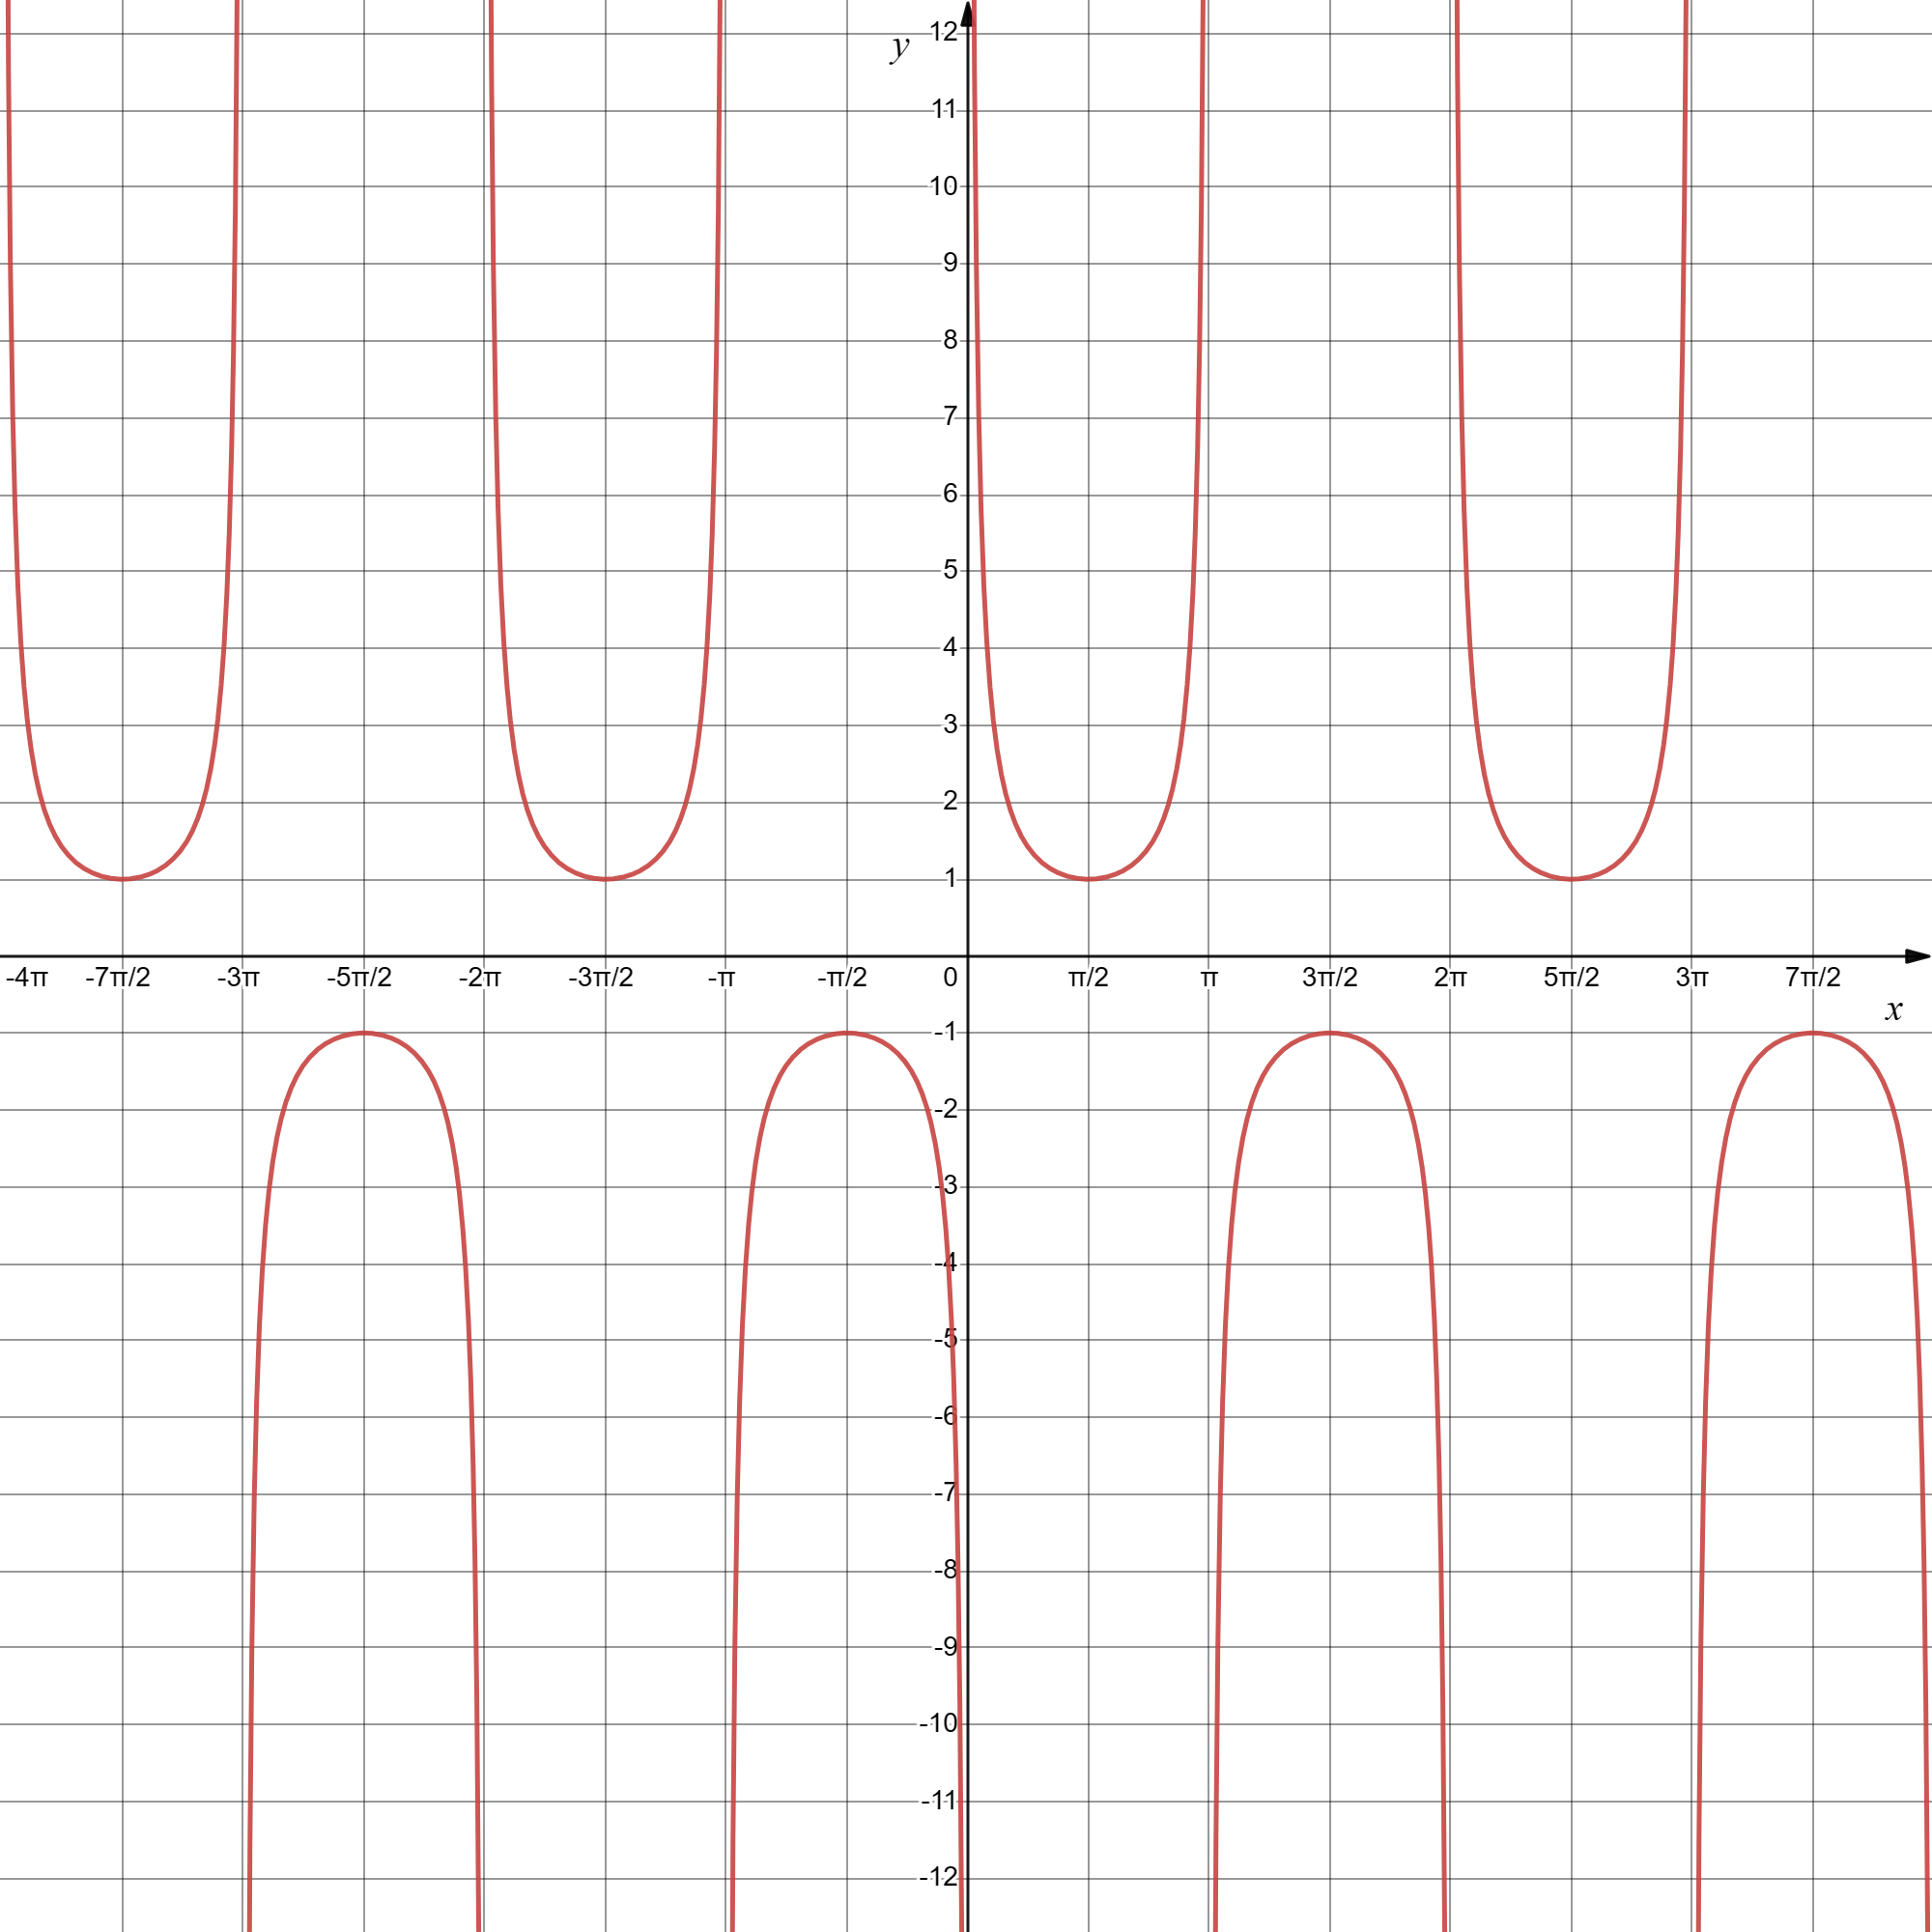
余割函数图像
由图知余割函数

  • 最小正周期为 2π2\pi
  • 对称轴为 x=π2+kπ, k∈Zx=\frac{\pi}{2}+k\pi,\ k\in\mathbb{Z}
  • 对称中心为 (kπ,0), k∈Z(k\pi,0),\ k\in\mathbb{Z}
  • 在一二象限取值为正、三四象限取值为负

恒等式

互相表示

由三角函数的定义可知

  • tan⁡θ=sin⁡θcos⁡θ\tan\theta=\frac{\sin\theta}{\cos\theta}

  • cot⁡θ=1tan⁡θ=cos⁡θsin⁡θ\cot\theta=\frac{1}{\tan\theta}=\frac{\cos\theta}{\sin\theta}

  • sec⁡θ=1cos⁡θ\sec\theta=\frac{1}{\cos\theta}

  • csc⁡θ=1sin⁡θ\csc\theta=\frac{1}{\sin\theta}

毕达哥拉斯恒等式

由直角三角形定义和勾股定理或单位圆定义可知

  • sin⁡2θ+cos⁡2θ=1\sin^2\theta+\cos^2\theta=1

由此可推出

  • tan⁡2θ+1=sec⁡2θ\tan^2\theta+1=\sec^2\theta
  • cot⁡2θ+1=csc⁡2θ\cot^2\theta+1=\csc^2\theta

诱导公式

形如 sin⁡/cos⁡/tan⁡/cot⁡/sec⁡/csc⁡(θ+kπ2), k∈Z\sin/\cos/\tan/\cot/\sec/\csc(\theta+\frac{k\pi}{2}),\ k\in\mathbb{Z} 其中“//”表示或者之意
变换口诀:奇变偶不变,符号看象限

  1. 奇偶的意思是 kk 的奇偶性。若为奇数,则 sin⁡\sin 和 cos⁡\cos 互换、tan⁡\tan 和 cot⁡\cot 互换、sec⁡\sec 和 csc⁡\csc 互换;偶数则不变
  2. 将 θ\theta 看作锐角,判断 θ+kπ2\theta+\frac{k\pi}{2} 所在象限。若在该象限下三角函数取负值,则在前面添加负号

如:

  • sin⁡(θ+π2)=cos⁡θ\sin(\theta+\frac{\pi}{2})=\cos\theta
    k=1k=1 为奇数,sin⁡\sin 变 cos⁡\cos
    θ+π2\theta+\frac{\pi}{2} 在第二象限,sin⁡\sin 值为正,符号为正
  • sin⁡(θ+π)=−sin⁡θ\sin(\theta+\pi)=-\sin\theta
    k=2k=2 为偶数,不需要变
    θ+π\theta+\pi 在第三象限,sin⁡\sin 值为负,符号为负
  • cos⁡(θ+3π2)=sin⁡θ\cos(\theta+\frac{3\pi}{2})=\sin\theta
    k=3k=3 为奇数,cos⁡\cos 变 sin⁡\sin
    θ+3π2\theta+\frac{3\pi}{2} 在第四象限,cos⁡\cos 值为正,符号为正
  • tan⁡(θ−π2)=−cot⁡θ\tan(\theta-\frac{\pi}{2})=-\cot\theta
    k=−1k=-1 为奇数,tan⁡\tan 变 cot⁡\cot
    θ−π2\theta-\frac{\pi}{2} 在第四象限,tan⁡\tan 值为负,符号为负
  • sin⁡(−θ)=−sin⁡θ\sin(-\theta)=-\sin\theta
    k=0k=0 为偶数,不需要变
    −θ-\theta 在第四象限,sin⁡\sin 值为负,符号为负

以上结论由函数图形易得出

和差公式

正弦

  • sin⁡(θ1+θ2)=sin⁡θ1cos⁡θ2+cos⁡θ1sin⁡θ2\sin(\theta_1+\theta_2)=\sin \theta_1\cos \theta_2+\cos \theta_1\sin \theta_2
  • sin⁡(θ1−θ2)=sin⁡θ1cos⁡θ2−cos⁡θ1sin⁡θ2\sin(\theta_1-\theta_2)=\sin \theta_1\cos \theta_2-\cos \theta_1\sin \theta_2
证明过程

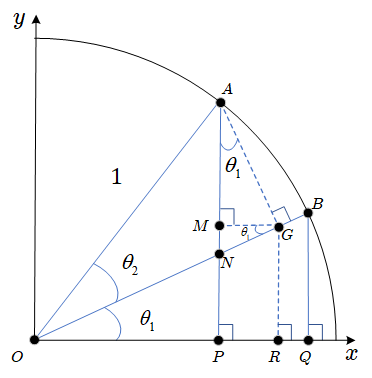
设有一单位圆 θ12+θ22=1\theta_1^2+\theta_2^2=1
和差公式证明单位圆
则 ∣AG∣=sin⁡θ2, ∣OG∣=cos⁡θ2|AG|=\sin\theta_2,\ |OG|=\cos\theta_2
∴∣MP∣=∣GR∣=∣OG∣sin⁡θ1=sin⁡θ1cos⁡θ2\therefore |MP|=|GR|=|OG|\sin\theta_1=\sin\theta_1\cos\theta_2
∵△ONP∼△GNM\because\triangle ONP\sim\triangle GNM(直角三角形一个角相等)
∴∠NGM=∠NOP=θ1\therefore\angle NGM=\angle NOP=\theta_1
∵∠NGP+∠AGM=∠MAG+∠AGM=90°\because\angle NGP+\angle AGM=\angle MAG+\angle AGM=90\degree
∴∠MAG=∠NGM=θ1\therefore\angle MAG=\angle NGM=\theta_1
∴∣AM∣=∣AG∣cos⁡θ1=cos⁡θ1sin⁡θ2\therefore |AM|=|AG|\cos\theta_1=\cos\theta_1\sin\theta_2
∴\therefore

sin⁡(θ1+θ2)=∣AP∣=∣AM∣+∣MP∣=sin⁡θ1cos⁡θ2+cos⁡θ1sin⁡θ2\begin{aligned}\sin(\theta_1+\theta_2)&=|AP|=|AM|+|MP|\\&=\sin\theta_1\cos\theta_2+\cos\theta_1\sin\theta_2\end{aligned}

令 θ2=−θ2\theta_2=-\theta_2 则

sin⁡(θ1−θ2)=sin⁡[θ1+(−θ2)]=sin⁡θ1cos⁡(−θ2)+cos⁡θ1sin⁡(−θ2)=sin⁡θ1cos⁡θ2−cos⁡θ1sin⁡θ2\begin{aligned}\sin(\theta_1-\theta_2)&=\sin[\theta_1+(-\theta_2)]\\&=\sin\theta_1\cos(-\theta_2)+\cos\theta_1\sin(-\theta_2)\\&=\sin\theta_1\cos\theta_2-\cos\theta_1\sin\theta_2\end{aligned}

余弦

  • cos⁡(θ1+θ2)=cos⁡θ1cos⁡θ2−sin⁡θ1sin⁡θ2\cos(\theta_1+\theta_2)=\cos \theta_1\cos \theta_2-\sin \theta_1\sin \theta_2
  • cos⁡(θ1−θ2)=cos⁡θ1cos⁡θ2+sin⁡θ1sin⁡θ2\cos(\theta_1-\theta_2)=\cos \theta_1\cos \theta_2+\sin \theta_1\sin \theta_2
证明过程

令 θ2=θ2+π2\theta_2=\theta_2+\frac{\pi}{2} 则

cos⁡(θ1+θ2)=sin⁡(θ1+θ2+π2)=sin⁡θ1cos⁡(θ2+π2)+cos⁡θ1sin⁡(θ2+π2)=cos⁡θ1cos⁡θ2−sin⁡θ1sin⁡θ2\begin{aligned}\cos(\theta_1+\theta_2)&=\sin(\theta_1+\theta_2+\frac{\pi}{2})\\&=\sin\theta_1\cos(\theta_2+\frac{\pi}{2})+\cos\theta_1\sin(\theta_2+\frac{\pi}{2})\\&=\cos\theta_1\cos\theta_2-\sin\theta_1\sin\theta_2\end{aligned}

令 θ2=−θ2\theta_2=-\theta_2 则

cos⁡(θ1−θ2)=cos⁡[θ1+(−θ2)]=cos⁡θ1cos⁡(−θ2)−sin⁡θ1sin⁡(−θ2)=cos⁡θ1cos⁡θ2+sin⁡θ1sin⁡θ2\begin{aligned}\cos(\theta_1-\theta_2)&=\cos[\theta_1+(-\theta_2)]\\&=\cos\theta_1\cos(-\theta_2)-\sin\theta_1\sin(-\theta_2)\\&=\cos\theta_1\cos\theta_2+\sin\theta_1\sin\theta_2\end{aligned}

正切

tan⁡(θ1+θ2)=tan⁡θ1+tan⁡θ21−tan⁡θ1tan⁡θ2\tan(\theta_1+\theta_2)=\frac{\tan \theta_1+\tan \theta_2}{1-\tan \theta_1\tan \theta_2}

tan⁡(θ1−θ2)=tan⁡θ1−tan⁡θ21+tan⁡θ1tan⁡θ2\tan(\theta_1-\theta_2)=\frac{\tan \theta_1-\tan \theta_2}{1+\tan \theta_1\tan \theta_2}

证明过程

tan⁡(θ1+θ2)=sin⁡(θ1+θ2)cos⁡(θ1+θ2)=sin⁡θ1cos⁡θ2+cos⁡θ1sin⁡θ2cos⁡θ1cos⁡θ2−sin⁡θ1sin⁡θ2=sin⁡θ1cos⁡θ2cos⁡θ1cos⁡θ2+cos⁡θ1sin⁡θ2cos⁡θ1cos⁡θ2cos⁡θ1cos⁡θ2cos⁡θ1cos⁡θ2−sin⁡θ1sin⁡θ2cos⁡θ1cos⁡θ2=sin⁡θ1cos⁡θ1+sin⁡θ2cos⁡θ21−sin⁡θ1cos⁡θ1sin⁡θ2cos⁡θ2=tan⁡θ1+tan⁡θ21−tan⁡θ1tan⁡θ2\begin{aligned}\tan(\theta_1+\theta_2)&=\frac{\sin(\theta_1+\theta_2)}{\cos(\theta_1+\theta_2)}\\&=\frac{\sin\theta_1\cos\theta_2+\cos\theta_1\sin\theta_2}{\cos\theta_1\cos\theta_2-\sin\theta_1\sin\theta_2}\\&=\frac{\frac{\sin\theta_1\cos\theta_2}{\cos\theta_1\cos\theta_2}+\frac{\cos\theta_1\sin\theta_2}{\cos\theta_1\cos\theta_2}}{\frac{\cos\theta_1\cos\theta_2}{\cos\theta_1\cos\theta_2}-\frac{\sin\theta_1\sin\theta_2}{\cos\theta_1\cos\theta_2}}\\&=\frac{\frac{\sin\theta_1}{\cos\theta_1}+\frac{\sin\theta_2}{\cos\theta_2}}{1-\frac{\sin\theta_1}{\cos\theta_1}\frac{\sin\theta_2}{\cos\theta_2}}\\&=\frac{\tan\theta_1+\tan\theta_2}{1-\tan\theta_1\tan\theta_2}\end{aligned}

令 θ2=−θ2\theta_2=-\theta_2 则

tan⁡(θ1−θ2)=tan⁡[θ1+(−θ2)]=tan⁡θ1+tan⁡(−θ2)1−tan⁡θ1tan⁡(−θ2)=tan⁡θ1−tan⁡θ21+tan⁡θ1tan⁡θ2\begin{aligned}\tan(\theta_1-\theta_2)&=\tan[\theta_1+(-\theta_2)]\\&=\frac{\tan\theta_1+\tan(-\theta_2)}{1-\tan\theta_1\tan(-\theta_2)}\\&=\frac{\tan\theta_1-\tan\theta_2}{1+\tan\theta_1\tan\theta_2}\end{aligned}

倍角公式

由和差公式可推出

  • sin⁡2θ=2sin⁡θcos⁡θ=2sin⁡θcos⁡θsin⁡2θ+cos⁡2θ=2tan⁡θ1+tan⁡2θ\begin{aligned}\sin 2\theta&=2\sin\theta\cos\theta\\&=\frac{2\sin\theta\cos\theta}{\sin^2\theta+\cos^2\theta}\\&=\frac{2\tan\theta}{1+\tan^2\theta}\end{aligned}

  • cos⁡2θ=cos⁡2θ−sin⁡2θ=1−tan⁡2θ1+tan⁡2θ=2cos⁡2θ−1=1−2sin⁡2θ\begin{aligned}\cos 2\theta&=\cos^2\theta-\sin^2\theta\\&=\frac{1-\tan^2\theta}{1+\tan^2\theta}\\&=2\cos^2 \theta-1\\&=1-2\sin^2\theta\end{aligned}

  • tan⁡2θ=2tan⁡θ1−tan⁡2θ\tan 2\theta=\frac{2\tan \theta}{1-\tan^2 \theta}

降幂公式

由倍角公式容易推出

  • sin⁡2θ=1−cos⁡2θ2\sin^2\theta=\frac{1-\cos2\theta}{2}

  • cos⁡2θ=cos⁡2θ+12\cos^2\theta=\frac{\cos2\theta+1}{2}

由以上两个公式容易推出

  • tan⁡2θ=1−cos⁡2θ1+cos⁡2θ\tan^2\theta=\frac{1-\cos2\theta}{1+\cos2\theta}

半角公式

由倍角公式可推出

tan⁡θ2=1−cos⁡θsin⁡θ=sin⁡θ1+cos⁡θ\tan\frac{\theta}{2}=\frac{1-\cos \theta}{\sin \theta}=\frac{\sin \theta}{1+\cos \theta}

证明过程

∵cos⁡θ=1−2sin⁡2θ2\because \cos \theta=1-2\sin^2\frac{\theta}{2}
∴1−cos⁡θ=2sin⁡2θ2\therefore 1-\cos \theta=2\sin^2\frac{\theta}{2}
∵sin⁡θ=2sin⁡θ2cos⁡θ2\because \sin \theta=2\sin\frac{\theta}{2}\cos\frac{\theta}{2}
∴\therefore

1−cos⁡θsin⁡θ=2sin⁡2θ22sin⁡θ2cos⁡θ2=sin⁡θ2cos⁡θ2=tan⁡θ2\begin{aligned}\frac{1-\cos \theta}{\sin \theta}&=\frac{2\sin^2\frac{\theta}{2}}{2\sin\frac{\theta}{2}\cos\frac{\theta}{2}}\\&=\frac{\sin\frac{\theta}{2}}{\cos\frac{\theta}{2}}\\&=\tan\frac{\theta}{2}\end{aligned}

∵cos⁡θ=2cos⁡2θ2−1\because \cos \theta=2\cos^2\frac{\theta}{2}-1
∴1+cos⁡θ=2cos⁡2θ2\therefore 1+\cos \theta=2\cos^2\frac{\theta}{2}
∴\therefore

sin⁡θ1+cos⁡θ=2sin⁡θ2cos⁡θ22cos⁡2θ2=sin⁡θ2cos⁡θ2=tan⁡θ2\begin{aligned}\frac{\sin \theta}{1+\cos \theta}&=\frac{2\sin\frac{\theta}{2}\cos\frac{\theta}{2}}{2\cos^2\frac{\theta}{2}}\\&=\frac{\sin\frac{\theta}{2}}{\cos\frac{\theta}{2}}\\&=\tan\frac{\theta}{2}\end{aligned}

积化和差公式

  • sin⁡θ1sin⁡θ2=−12[cos⁡(θ1+θ2)−cos⁡(θ1−θ2)]\sin\theta_1\sin\theta_2=-\frac{1}{2}[\cos(\theta_1+\theta_2)-\cos(\theta_1-\theta_2)]

  • sin⁡θ1cos⁡θ2=12[sin⁡(θ1+θ2)+sin⁡(θ1−θ2)]\sin\theta_1\cos\theta_2=\frac{1}{2}[\sin(\theta_1+\theta_2)+\sin(\theta_1-\theta_2)]

  • cos⁡θ1sin⁡θ2=12[sin⁡(θ1+θ2)−sin⁡(θ1−θ2)]\cos\theta_1\sin\theta_2=\frac{1}{2}[\sin(\theta_1+\theta_2)-\sin(\theta_1-\theta_2)]

  • cos⁡θ1cos⁡θ2=12[cos⁡(θ1+θ2)+cos⁡(θ1−θ2)]\cos\theta_1\cos\theta_2=\frac{1}{2}[\cos(\theta_1+\theta_2)+\cos(\theta_1-\theta_2)]

证明过程

由和差公式得

{sin⁡(θ1+θ2)=sin⁡θ1cos⁡θ2+cos⁡θ1sin⁡θ2(1)sin⁡(θ1−θ2)=sin⁡θ1cos⁡θ2−cos⁡θ1sin⁡θ2(2)cos⁡(θ1+θ2)=cos⁡θ1cos⁡θ2−sin⁡θ1sin⁡θ2(3)cos⁡(θ1−θ2)=cos⁡θ1cos⁡θ2+sin⁡θ1sin⁡θ2(4)\begin{cases} \sin(\theta_1+\theta_2)=\sin\theta_1\cos\theta_2+\cos\theta_1\sin\theta_2&&&&&(1)\\ \sin(\theta_1-\theta_2)=\sin\theta_1\cos\theta_2-\cos\theta_1\sin\theta_2&&&&&(2)\\ \cos(\theta_1+\theta_2)=\cos\theta_1\cos\theta_2-\sin\theta_1\sin\theta_2&&&&&(3)\\ \cos(\theta_1-\theta_2)=\cos\theta_1\cos\theta_2+\sin\theta_1\sin\theta_2&&&&&(4)\\ \end{cases}

式 (4)−(4)- 式 (3)(3) 得

sin⁡θ1sin⁡θ2=12[cos⁡(θ1−θ2)−cos⁡(θ1+θ2)]\sin\theta_1\sin\theta_2=\frac{1}{2}[\cos(\theta_1-\theta_2)-\cos(\theta_1+\theta_2)]

式 (4)+(4)+ 式 (3)(3) 得

cos⁡θ1cos⁡θ2=12[cos⁡(θ1+θ2)+cos⁡(θ1−θ2)]\cos\theta_1\cos\theta_2=\frac{1}{2}[\cos(\theta_1+\theta_2)+\cos(\theta_1-\theta_2)]

式 (1)+(1)+ 式 (2)(2) 得

sin⁡θ1cos⁡θ2=12[sin⁡(θ1+θ2)+sin⁡(θ1−θ2)]\sin\theta_1\cos\theta_2=\frac{1}{2}[\sin(\theta_1+\theta_2)+\sin(\theta_1-\theta_2)]

式 (1)−(1)- 式 (2)(2) 得

cos⁡θ1sin⁡θ2=12[sin⁡(θ1+θ2)−sin⁡(θ1−θ2)]\cos\theta_1\sin\theta_2=\frac{1}{2}[\sin(\theta_1+\theta_2)-\sin(\theta_1-\theta_2)]

和差化积公式

  • sin⁡θ1+sin⁡θ2=2sin⁡(θ1+θ22)cos⁡(θ1−θ22)\sin\theta_1+\sin\theta_2=2\sin(\frac{\theta_1+\theta_2}{2})\cos(\frac{\theta_1-\theta_2}{2})

  • sin⁡θ1−sin⁡θ2=2cos⁡(θ1+θ22)sin⁡(θ1−θ22)\sin\theta_1-\sin\theta_2=2\cos(\frac{\theta_1+\theta_2}{2})\sin(\frac{\theta_1-\theta_2}{2})

  • cos⁡θ1+cos⁡θ2=2cos⁡(θ1+θ22)cos⁡(θ1−θ22)\cos\theta_1+\cos\theta_2=2\cos(\frac{\theta_1+\theta_2}{2})\cos(\frac{\theta_1-\theta_2}{2})

  • cos⁡θ1−cos⁡θ2=−2sin⁡(θ1+θ22)sin⁡(θ1−θ22)\cos\theta_1-\cos\theta_2=-2\sin(\frac{\theta_1+\theta_2}{2})\sin(\frac{\theta_1-\theta_2}{2})

证明过程

∵\because

θ1=θ1+θ22+θ1−θ22, θ2=θ1+θ22−θ1−θ22\theta_1=\frac{\theta_1+\theta_2}{2}+\frac{\theta_1-\theta_2}{2},\ \theta_2=\frac{\theta_1+\theta_2}{2}-\frac{\theta_1-\theta_2}{2}

∴\therefore

sin⁡θ1=sin⁡(θ1+θ22)cos⁡(θ1−θ22)+cos⁡(θ1+θ22)sin⁡(θ1−θ22)sin⁡θ2=sin⁡(θ1+θ22)cos⁡(θ1−θ22)−cos⁡(θ1+θ22)sin⁡(θ1−θ22)cos⁡θ1=cos⁡(θ1+θ22)cos⁡(θ1−θ22)−sin⁡(θ1+θ22)sin⁡(θ1−θ22)cos⁡θ2=cos⁡(θ1+θ22)cos⁡(θ1−θ22)+sin⁡(θ1+θ22)sin⁡(θ1−θ22)\begin{aligned}&\sin\theta_1=\sin(\frac{\theta_1+\theta_2}{2})\cos(\frac{\theta_1-\theta_2}{2})+\cos(\frac{\theta_1+\theta_2}{2})\sin(\frac{\theta_1-\theta_2}{2})\\&\sin\theta_2=\sin(\frac{\theta_1+\theta_2}{2})\cos(\frac{\theta_1-\theta_2}{2})-\cos(\frac{\theta_1+\theta_2}{2})\sin(\frac{\theta_1-\theta_2}{2})\\&\cos\theta_1=\cos(\frac{\theta_1+\theta_2}{2})\cos(\frac{\theta_1-\theta_2}{2})-\sin(\frac{\theta_1+\theta_2}{2})\sin(\frac{\theta_1-\theta_2}{2})\\&\cos\theta_2=\cos(\frac{\theta_1+\theta_2}{2})\cos(\frac{\theta_1-\theta_2}{2})+\sin(\frac{\theta_1+\theta_2}{2})\sin(\frac{\theta_1-\theta_2}{2})\end{aligned}

∴\therefore

sin⁡θ1+sin⁡θ2=2sin⁡(θ1+θ22)cos⁡(θ1−θ22)\sin\theta_1+\sin\theta_2=2\sin(\frac{\theta_1+\theta_2}{2})\cos(\frac{\theta_1-\theta_2}{2})

其他同理可证

辅助角公式

asin⁡θ+bcos⁡θ=a2+b2sin⁡(θ+φ)a\sin\theta+b\cos\theta=\sqrt{a^2+b^2}\sin(\theta+\varphi)

其中

sin⁡(φ)=ba2+b2, cos⁡(φ)=aa2+b2\sin(\varphi)=\frac{b}{\sqrt{a^2+b^2}},~\cos(\varphi)=\frac{a}{\sqrt{a^2+b^2}}

参考

[1] 维基百科三角函数https://zh.wikipedia.org/wiki/三角函数
[2] 百度百科三角函数公式https://baike.baidu.com/item/三角函数公式/4374733


三角函数
https://wuqin0202.github.io/2023/08/02/mathematics/三角函数/
作者
wuqin
发布于
2023年8月2日
许可协议